ESC-Desync beheben bei 4-Zoll Long Range Micro Quads
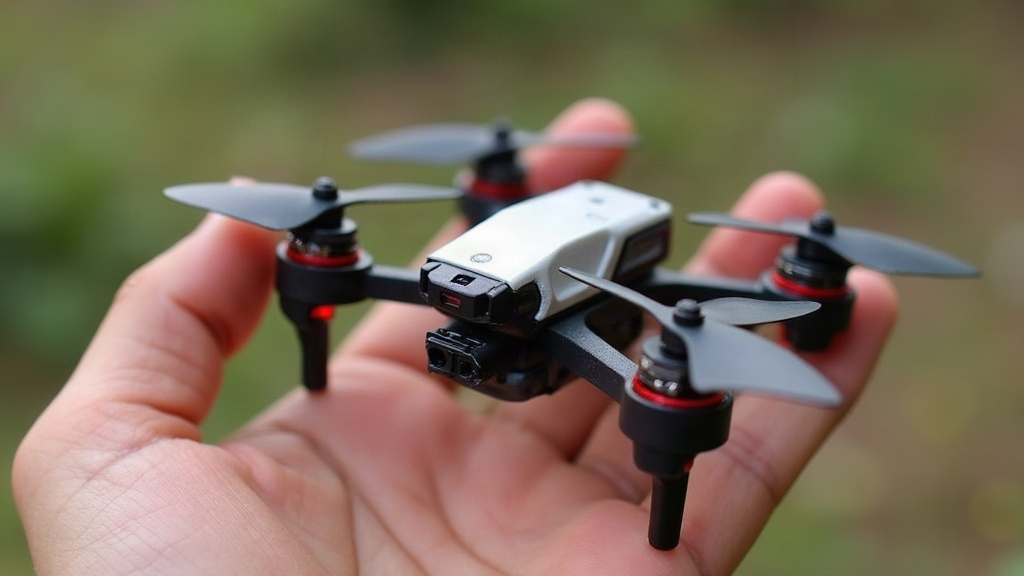
Wer einen 4-Zoll Long Range Micro Quad fliegt, kennt dieses eine Geräusch, das einem sofort den Puls hochtreibt: ein kurzes “Zzzt”, ein Stottern im Motor, und schon ist die Kontrolle weg. Meistens passiert das genau dann, wenn man gerade entspannt im Cruise-Modus über ein Feld gleitet und am wenigsten damit rechnet. Dieser Artikel erklärt, warum ESC-Desync gerade bei kleinen Long-Range-Setups so häufig auftritt, und vor allem: wie man das Problem systematisch findet und dauerhaft loswird.
Was ist ESC-Desync eigentlich?
Desync entsteht, wenn der Electronic Speed Controller die tatsächliche Rotorposition des bürstenlosen Motors falsch einschätzt. Der ESC verliert quasi den Takt und schickt seine Stromimpulse zur falschen Zeit. Die Folge: Der Motor ruckelt, verliert kurz Leistung oder setzt ganz aus. Oft nur für Sekundenbruchteile, aber das reicht, um einen Quad aus der Luft zu holen.
Bei 4-Zoll Long Range Builds taucht das Problem auffällig oft auf, weil hier typischerweise mit folgender Kombination geflogen wird:
- niedrigeren KV-Motoren für mehr Effizienz
- größeren Propellern (4-5 Zoll) bei eher moderaten Drehzahlen
- reduzierten PID-Werten für ein sanftes, stromsparendes Flugverhalten
- längeren Flugzeiten und damit wärmerem Equipment
Genau diese Mischung macht ESCs anfälliger dafür, die Rotorposition falsch zu lesen.
Häufigste Ursachen im Long-Range-Setup
1. Falsche PWM-Protokoll-Einstellung
Viele Long-Range-Piloten setzen auf DShot300 statt DShot600, um Reichweite und Verbindungsstabilität zu gewinnen. Problem dabei: Nicht jeder ESC verarbeitet niedrigere Protokolle gleich zuverlässig. Passt die Konfiguration zwischen Flight Controller und ESC nicht exakt zusammen, ist Desync praktisch vorprogrammiert.
2. Zu aggressive Motor-Timing-Werte
Für mehr Effizienz wird bei vielen Builds ein niedriges Motor-Timing eingestellt, das senkt den Stromverbrauch spürbar. Der Haken: Dadurch kann der ESC die Rotorposition bei plötzlichen Lastwechseln schlechter erfassen. Genau das passiert typischerweise bei einer kräftigen Windböe mitten im Langstreckenflug.
3. Veraltete oder inkompatible BLHeli-Firmware
Besonders bei günstigen AIO-Boards mit integriertem 4-in-1-ESC ist die Werksfirmware oft nicht sauber kalibriert. BLHeli_S und BLHeli_32 unterscheiden sich außerdem deutlich in ihrer Resistenz gegen Desync-Fehler, wer hier mit einer alten Version unterwegs ist, handelt sich unnötig Risiko ein.
4. Unzureichende Stromversorgung bei niedriger Last
Long-Range-Quads fliegen einen Großteil der Zeit mit reduziertem Gas im Cruise-Modus. Manche ESCs tun sich genau in diesem niedrigen Lastbereich schwer, ein stabiles Signal zu halten. Man nennt das Low-Throttle-Desync, und es ist erstaunlich häufig die eigentliche Wurzel des Problems.
Schritt-für-Schritt-Lösung
1. Firmware aktualisieren Werfen Sie über Betaflight Configurator oder BLHeli Suite einen Blick darauf, welche Firmware-Version aktuell auf den ESCs läuft. Ein Update auf die neueste stabile BLHeli_32-Version behebt erfahrungsgemäß viele bekannte Desync-Bugs, manchmal reicht schon das allein.
2. Protokoll auf DShot600 umstellen Wenn die Reichweite es hergibt, testen Sie DShot600 anstelle von DShot300. Die höhere Taktrate reduziert Interpretationsfehler des ESCs deutlich, kostet dafür aber ein bisschen Funkbandbreite. Ein fairer Tausch in den meisten Fällen.
3. Motor-Timing anpassen Erhöhen Sie das Timing schrittweise, zum Beispiel von Low auf Medium, direkt in der BLHeli-Konfiguration. Das kostet nur minimal Effizienz, verbessert aber die Stabilität gegenüber Desync spürbar.
4. PID- und Filter-Tuning überprüfen Zu aggressive D-Gain-Werte in Kombination mit schwachem Motor-Timing verstärken Vibrationen, und Vibrationen wiederum begünstigen Desync. Ein sauber eingestelltes Notch-Filter-Setup in Betaflight nimmt hier viel Druck aus dem System.
5. Lötstellen und Kabel kontrollieren Oft steckt der Fehler ziemlich banal in einer schlechten Lötverbindung zwischen FC und ESC. Kalte Lötstellen erzeugen Signalrauschen, und genau das interpretiert der ESC gerne als Desync-Auslöser. Ein Blick mit der Lupe oder ein kurzer Reflow-Durchgang kann hier Wunder wirken.
6. Kondensator nachrüsten Ein 35V/680µF Low-ESR-Kondensator am Stromeingang glättet Spannungsspitzen bei Lastwechseln und drückt das elektrische Rauschen deutlich nach unten. Besonders bei 6S-Setups zahlt sich das aus, dort sind die Spannungsspitzen ohnehin größer.
Praxis-Tipp: Testflug-Protokoll
Nach jeder Änderung sollte zunächst ein kurzer Testflug in sicherer Umgebung stattfinden, bevor es wieder auf lange Range-Missionen geht. Achten Sie dabei besonders auf:
- das Verhalten bei schnellen Throttle-Wechseln
- die Stabilität im Cruise-Modus bei 40-60 % Gas
- das Verhalten nach längerer Flugzeit, wenn die Hitze ins Spiel kommt
Fazit
ESC-Desync bei 4-Zoll Long Range Micro Quads ist in den meisten Fällen eine Kombination aus veralteter Firmware, falschem Protokoll und ungünstigen Timing-Einstellungen, verschärft durch das typische Low-Throttle-Flugprofil dieser Builds. Wer systematisch vorgeht, also Firmware aktualisiert, Protokoll und Timing anpasst und die Hardware sauber nachkontrolliert, bekommt das Problem in aller Regel vollständig in den Griff. Und dann fliegt der Quad wieder zuverlässig über weite Distanzen, ohne dieses nervige Zzzt im Hinterkopf.